Domain geldeinzug.de kaufen?
Wir ziehen mit dem Projekt
geldeinzug.de um.
Sind Sie am Kauf der Domain
geldeinzug.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain geldeinzug.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Kann man die Abbuchung einer PayPal-Zahlung verschieben?
Ja, es ist möglich, die Abbuchung einer PayPal-Zahlung zu verschieben. Dazu musst du dich in dein PayPal-Konto einloggen, die entsprechende Zahlung auswählen und auf "Zahlung verschieben" klicken. Du kannst dann ein neues Datum für die Abbuchung festlegen. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
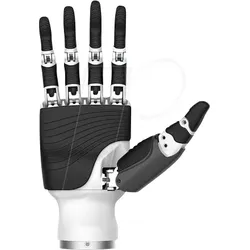
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Jugend, Vorsorge, FinanzenJugend, Vorsorge, Finanzen , Die 6. MetallRente Jugendstudie untersucht in einer repräsentativen Umfrage das Finanz- und Vorsorgeverhalten von 17- bis 27-Jährigen in Deutschland. Die vorliegende Studie analysiert neben dem Blick der jungen Erwachsenen auf ihre Zukunft auch ihr Sparverhalten insgesamt und ihre Anforderungen an die Altersvorsorge. Wie sorgen junge Menschen für das Alter vor? Wem vertrauen sie in Finanzfragen am meisten und was sind ihre bevorzugten Informationsquellen? Welche Vorstellungen hat die Jugend von den Alterssicherungssystemen und ist ¿gerecht, nachhaltig, flexibel und zukunftssicher¿ ein angestrebtes Ziel? Wie gut sind Jugendliche und junge Erwachsene aufgestellt, wenn es darum geht, eigenständig fundierte finanzielle Entscheidungen zu treffen? Die Befragung und Analysen zeigen auf, welche Herausforderungen bestehen, wo Unterstützung nötig ist und welche Chancen von Politik und Gesellschaft ergriffen werden sollten, um die finanzielle Selbstständigkeit von jungen Menschen zu stärken. , Dichtungen > Ansaug- & Kraftstoffsysteme , Erscheinungsjahr: 20250618, Autoren: Müllerleile, Hansjörg~Schminke, Kerstin~Aprea~Traxler, Christian, Redaktion: Müllerleile, Hansjörg~Schminke, Kerstin~Aprea~Traxler, Christian, Seitenzahl/Blattzahl: 150, Keyword: Alterssicherung; Finanzen; Generation; Gesellschaft; Jugend; Jugendforschung; Jugendstudie; MetallRente; Rente; Sozialstruktur; Soziologie; Vorsorge; Wirtschaft; Zukunft; Zukunftsplanung, Fachschema: Soziologie, Fachkategorie: Gesellschaft und Kultur, allgemein, Warengruppe: TB/Politikwissenschaft/Soziologie/Allgemeines, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 240, Breite: 165, Höhe: 9, Gewicht: 264, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft,20,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter



-
Ist die Überweisung oder Abbuchung bereits durchgeführt, wenn die Zahlung im Supermarkt über den EC-Kartenleser erfolgt? Oder läuft sie noch?
Die Zahlung über den EC-Kartenleser im Supermarkt erfolgt in der Regel in Echtzeit. Das bedeutet, dass die Überweisung oder Abbuchung sofort durchgeführt wird und das Geld direkt vom Konto des Kunden abgebucht wird. Es gibt jedoch auch Fälle, in denen die Zahlung erst nach einigen Tagen auf dem Kontoauszug sichtbar ist, je nachdem wie schnell die Bank die Transaktion verarbeitet. **
-
Wie funktioniert die Zahlung per Überweisung?
Wie funktioniert die Zahlung per Überweisung? Bei einer Überweisung wird Geld von einem Bankkonto auf ein anderes transferiert. Der Zahlungsempfänger gibt dem Zahlenden seine Bankverbindung, bestehend aus Kontonummer und Bankleitzahl, bekannt. Der Zahlende kann dann entweder online, per Telefon oder persönlich in der Bank einen Überweisungsauftrag ausfüllen und abschicken. Die Bank des Zahlenden überweist dann den angegebenen Betrag an die Bank des Zahlungsempfängers. Es kann je nach Bank und Land einige Tage dauern, bis das Geld auf dem Konto des Empfängers gutgeschrieben wird. **
-
Ist "Zahlung per Vorkasse" dasselbe wie "Überweisung"?
Ja, "Zahlung per Vorkasse" und "Überweisung" bedeuten im Grunde dasselbe. Bei beiden Zahlungsmethoden muss der Käufer den Betrag im Voraus auf das Konto des Verkäufers überweisen, bevor die Ware versendet wird. **
-
Was passiert, wenn auf einem Bankkonto keine ausreichende Kontodeckung für eine Zahlung vorhanden ist?
Die Zahlung wird nicht ausgeführt und das Konto wird möglicherweise überzogen. Es können zusätzliche Gebühren oder Zinsen anfallen. Die Bank kann den Kunden auffordern, das Konto auszugleichen oder andere Maßnahmen ergreifen. **


Wie beeinflusst der Geldfluss die Wirtschaft, das Bankwesen und die persönlichen Finanzen?
Der Geldfluss beeinflusst die Wirtschaft, indem er das Investitionsniveau, die Konsumausgaben und die Arbeitsplatzschaffung beeinflusst. Im Bankwesen bestimmt der Geldfluss die Kreditvergabe und die Zinssätze, die wiederum die Wirtschaftstätigkeit beeinflussen. Auf persönlicher Ebene bestimmt der Geldfluss das verfügbare Einkommen, die Sparquote und die Möglichkeit, Kredite aufzunehmen. Letztendlich ist der Geldfluss ein entscheidender Faktor für das Wachstum und die Stabilität der Wirtschaft, das Funktionieren des Bankwesens und die finanzielle Situation jedes Einzelnen. **
Wie beeinflusst der Geldfluss die Wirtschaft, das Bankwesen und die persönlichen Finanzen?
Der Geldfluss beeinflusst die Wirtschaft, indem er das Investitionsniveau, die Konsumausgaben und die Arbeitsplatzschaffung beeinflusst. Im Bankwesen bestimmt der Geldfluss die Kreditvergabe und die Zinssätze, die wiederum die Wirtschaftstätigkeit beeinflussen. Auf persönlicher Ebene beeinflusst der Geldfluss die Einkommens- und Ausgabengewohnheiten, die Spar- und Investitionsentscheidungen und die finanzielle Stabilität. Letztendlich ist der Geldfluss ein wesentlicher Bestandteil der Wirtschaft, des Bankwesens und der persönlichen Finanzen und hat direkte Auswirkungen auf alle drei Bereiche. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
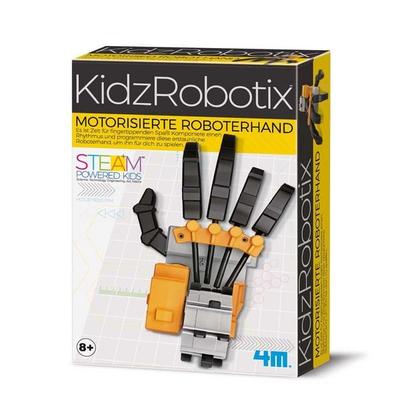
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2L WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2L ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Jugend, Vorsorge, FinanzenJugend, Vorsorge, Finanzen , Die 6. MetallRente Jugendstudie untersucht in einer repräsentativen Umfrage das Finanz- und Vorsorgeverhalten von 17- bis 27-Jährigen in Deutschland. Die vorliegende Studie analysiert neben dem Blick der jungen Erwachsenen auf ihre Zukunft auch ihr Sparverhalten insgesamt und ihre Anforderungen an die Altersvorsorge. Wie sorgen junge Menschen für das Alter vor? Wem vertrauen sie in Finanzfragen am meisten und was sind ihre bevorzugten Informationsquellen? Welche Vorstellungen hat die Jugend von den Alterssicherungssystemen und ist ¿gerecht, nachhaltig, flexibel und zukunftssicher¿ ein angestrebtes Ziel? Wie gut sind Jugendliche und junge Erwachsene aufgestellt, wenn es darum geht, eigenständig fundierte finanzielle Entscheidungen zu treffen? Die Befragung und Analysen zeigen auf, welche Herausforderungen bestehen, wo Unterstützung nötig ist und welche Chancen von Politik und Gesellschaft ergriffen werden sollten, um die finanzielle Selbstständigkeit von jungen Menschen zu stärken. , Dichtungen > Ansaug- & Kraftstoffsysteme , Erscheinungsjahr: 20250618, Autoren: Müllerleile, Hansjörg~Schminke, Kerstin~Aprea~Traxler, Christian, Redaktion: Müllerleile, Hansjörg~Schminke, Kerstin~Aprea~Traxler, Christian, Seitenzahl/Blattzahl: 150, Keyword: Alterssicherung; Finanzen; Generation; Gesellschaft; Jugend; Jugendforschung; Jugendstudie; MetallRente; Rente; Sozialstruktur; Soziologie; Vorsorge; Wirtschaft; Zukunft; Zukunftsplanung, Fachschema: Soziologie, Fachkategorie: Gesellschaft und Kultur, allgemein, Warengruppe: TB/Politikwissenschaft/Soziologie/Allgemeines, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 240, Breite: 165, Höhe: 9, Gewicht: 264, Produktform: Kartoniert, Genre: Sozialwissenschaften/Recht/Wirtschaft,20,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Kann man die Abbuchung einer PayPal-Zahlung verschieben?
Ja, es ist möglich, die Abbuchung einer PayPal-Zahlung zu verschieben. Dazu musst du dich in dein PayPal-Konto einloggen, die entsprechende Zahlung auswählen und auf "Zahlung verschieben" klicken. Du kannst dann ein neues Datum für die Abbuchung festlegen. **
-
Ist die Überweisung oder Abbuchung bereits durchgeführt, wenn die Zahlung im Supermarkt über den EC-Kartenleser erfolgt? Oder läuft sie noch?
Die Zahlung über den EC-Kartenleser im Supermarkt erfolgt in der Regel in Echtzeit. Das bedeutet, dass die Überweisung oder Abbuchung sofort durchgeführt wird und das Geld direkt vom Konto des Kunden abgebucht wird. Es gibt jedoch auch Fälle, in denen die Zahlung erst nach einigen Tagen auf dem Kontoauszug sichtbar ist, je nachdem wie schnell die Bank die Transaktion verarbeitet. **
-
Wie funktioniert die Zahlung per Überweisung?
Wie funktioniert die Zahlung per Überweisung? Bei einer Überweisung wird Geld von einem Bankkonto auf ein anderes transferiert. Der Zahlungsempfänger gibt dem Zahlenden seine Bankverbindung, bestehend aus Kontonummer und Bankleitzahl, bekannt. Der Zahlende kann dann entweder online, per Telefon oder persönlich in der Bank einen Überweisungsauftrag ausfüllen und abschicken. Die Bank des Zahlenden überweist dann den angegebenen Betrag an die Bank des Zahlungsempfängers. Es kann je nach Bank und Land einige Tage dauern, bis das Geld auf dem Konto des Empfängers gutgeschrieben wird. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56DFQ-2L WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: linke Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: rechte Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2R WOW - RH56DFQ - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2R ist eine anthropomorphe Roboterhand der RH56-Serie für präzise Manipulationsaufgaben in humanoiden Robotersystemen und Forschungsplattformen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden und zwölf motorisierten Gelenken ermöglicht differenzierte Greifbewegungen sowie feinmotorische Interaktionen mit Objekten. Integrierte Kraftsensoren und schnelle Fingerbewegungen unterstützen eine präzise und kontrollierte Greifsteuerung bei dynamischen Bewegungsabläufen. Anthropomorphe Fünffingerkonstruktion - ermöglicht vielseitige Greifarten wie Pinch-, Tripod- und Mehrfingergriffe für komplexe Manipulationsaufgaben. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke sorgen für flexible Fingerbewegungen und realitätsnahe Handbewegungen. Integrierte Kraftsensorik - mehrere Drucksensoren unterstützen eine präzise Greifkraftregelung und ermöglichen sensibles Greifen unterschiedlicher Objektformen. Schnelle Bewegungsdynamik - hohe Winkelgeschwindigkeiten der Finger ermöglichen schnelle Gesten und dynamische Greifbewegungen. Linearantriebssystem - sechs integrierte Mikro-Linearantriebe sorgen für präzise Positionierung und reproduzierbare Bewegungsabläufe. Robotik-Integration - Unterstützung von RS232, RS485 und CAN sowie ROS-Integration erleichtern die Einbindung in Forschungs- und Robotikplattformen. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten Modell: RH56DFQ Ausführung: rechte Roboterhand ohne Handgelenk Fingeranzahl: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V Schnittstellen: RS232, RS485, CAN Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s Anzahl integrierter Aktuatoren: 6 Mikro-Linearantriebe7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFQ-2L WR - RH56DFQ - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFQ-2L ist eine anthropomorphe Roboterhand der RH56-Serie mit integriertem Handgelenk für präzise Manipulationsaufgaben in robotischen Systemen. Die Konstruktion mit fünf Fingern, sechs Freiheitsgraden in der Hand sowie zusätzlichen Bewegungsachsen im Handgelenk ermöglicht flexible Greifbewegungen und eine erweiterte Objektorientierung. Integrierte Kraftsensorik unterstützt eine kontrollierte Interaktion mit unterschiedlichen Objekten und ermöglicht reproduzierbare Greifprozesse. Anthropomorphe Fünffingerstruktur - ermöglicht natürliche Greifbewegungen sowie vielseitige Griffarten wie Pinch-, Tripod- und Mehrfingergriffe. Integriertes Handgelenk - zusätzliche Bewegungsachsen erweitern den Arbeitsbereich und ermöglichen eine flexible Ausrichtung der Hand relativ zum Roboterarm. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben komplexe Bewegungsabläufe und differenzierte Griffarten. Integrierte Kraftsensorik - ermöglicht eine präzise Greifkraftregelung und unterstützt sensibles Greifen unterschiedlicher Objektformen. Linearantriebstechnologie - interne Mikro-Linearantriebe sorgen für reproduzierbare Bewegungen und präzise Positionierung der Finger. Systemintegration - RS485-Kommunikation unterstützt die Einbindung in Forschungsplattformen, industrielle Robotersysteme und humanoide Roboter. Anwendungsbereiche Humanoide Robotik und mobile Manipulationsplattformen Forschung im Bereich Greifplanung und Manipulation Mensch-Roboter-Interaktion und Gestensimulation Labor- und Demonstrationssysteme in der Robotik Integration in Roboterarme mit erweiterten Bewegungsanforderungen Technische Daten: Modell: RH56DFQ Ausführung: linke Roboterhand mit Handgelenk Fingeranzahl: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke Hand: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 235°/s Daumen Beugungsgeschwindigkeit: 150°/s Finger Beugungsgeschwindigkeit: 570°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Ist "Zahlung per Vorkasse" dasselbe wie "Überweisung"?
Ja, "Zahlung per Vorkasse" und "Überweisung" bedeuten im Grunde dasselbe. Bei beiden Zahlungsmethoden muss der Käufer den Betrag im Voraus auf das Konto des Verkäufers überweisen, bevor die Ware versendet wird. **
-
Was passiert, wenn auf einem Bankkonto keine ausreichende Kontodeckung für eine Zahlung vorhanden ist?
Die Zahlung wird nicht ausgeführt und das Konto wird möglicherweise überzogen. Es können zusätzliche Gebühren oder Zinsen anfallen. Die Bank kann den Kunden auffordern, das Konto auszugleichen oder andere Maßnahmen ergreifen. **
-
Wie beeinflusst der Geldfluss die Wirtschaft, das Bankwesen und die persönlichen Finanzen?
Der Geldfluss beeinflusst die Wirtschaft, indem er das Investitionsniveau, die Konsumausgaben und die Arbeitsplatzschaffung beeinflusst. Im Bankwesen bestimmt der Geldfluss die Kreditvergabe und die Zinssätze, die wiederum die Wirtschaftstätigkeit beeinflussen. Auf persönlicher Ebene bestimmt der Geldfluss das verfügbare Einkommen, die Sparquote und die Möglichkeit, Kredite aufzunehmen. Letztendlich ist der Geldfluss ein entscheidender Faktor für das Wachstum und die Stabilität der Wirtschaft, das Funktionieren des Bankwesens und die finanzielle Situation jedes Einzelnen. **
-
Wie beeinflusst der Geldfluss die Wirtschaft, das Bankwesen und die persönlichen Finanzen?
Der Geldfluss beeinflusst die Wirtschaft, indem er das Investitionsniveau, die Konsumausgaben und die Arbeitsplatzschaffung beeinflusst. Im Bankwesen bestimmt der Geldfluss die Kreditvergabe und die Zinssätze, die wiederum die Wirtschaftstätigkeit beeinflussen. Auf persönlicher Ebene beeinflusst der Geldfluss die Einkommens- und Ausgabengewohnheiten, die Spar- und Investitionsentscheidungen und die finanzielle Stabilität. Letztendlich ist der Geldfluss ein wesentlicher Bestandteil der Wirtschaft, des Bankwesens und der persönlichen Finanzen und hat direkte Auswirkungen auf alle drei Bereiche. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.